选工业相机时,我们最容易先看分辨率、像元尺寸和帧率。
这些参数当然重要,但如果真正进入工程应用,还会遇到另一类问题:同样的光照条件下,为什么有些相机得到的信号更干净?目标越来越暗时,为什么不是突然“看不见”,而是先变得越来越不可靠?曝光继续增加以后,为什么画面又会进入饱和?
Basler acA720-520um 的产品页上给出了一组 EMVA 1288 数据:量子效率 63.2%、时间暗噪声 2.9 e⁻、饱和容量 20.7 ke⁻、动态范围 74.2 dB、最大信噪比 43.1 dB。
这些数字看起来有些陌生,但把它们放进同一条信号链里,其实并不复杂:
光子进入相机 → 转化成光电子 → 与噪声竞争 → 信号继续增加 → 最终进入饱和。
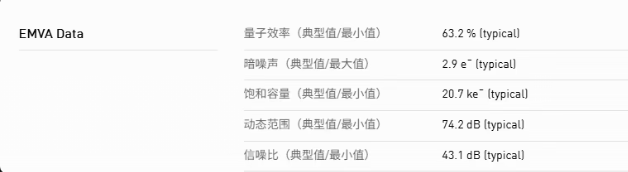
图1 Basler acA720-520um 产品页中的 EMVA 数据。
一、100 个光子进入相机,最后有多少变成了信号?
第一个值得看的指标是量子效率。
光照到 CMOS 像元以后,并不是每一个入射光子都能形成有效电信号。对于这台 acA720-520um,在报告规定的 541 nm 测试工作点下,量子效率为 63.23%。
直观理解就是:如果平均有 100 个这一波段附近的光子到达像元,大约会产生 63 个光电子。
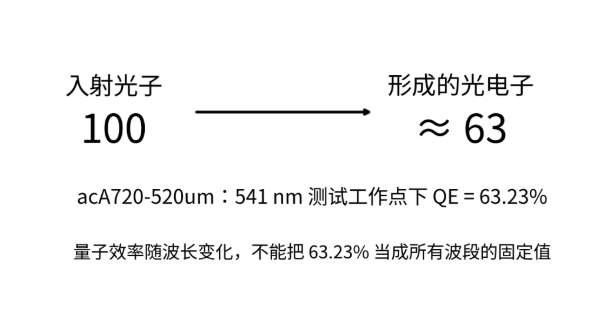
图2 量子效率的直观理解。数据依据 Basler acA720-520um EMVA 1288 报告整理。
这意味着在光学系统、入射光强和曝光时间相同的条件下,量子效率越高,能够获得的有效电子通常越多。弱光、短曝光以及高速检测场景都会更加关注这一指标。
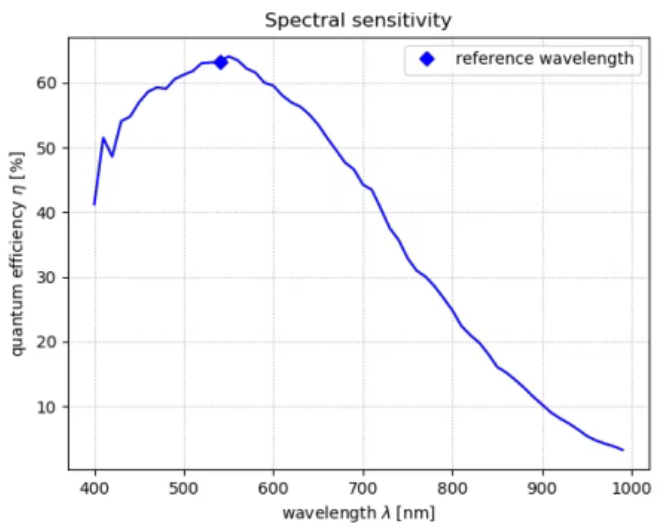
但量子效率有一个很容易被忽略的前提:它与波长有关。
这份报告专门测试了 400~1000 nm 范围内的光谱响应,可以看到相机对不同波长的响应并不相同。因此,“QE 63.2%”不能理解为这台相机在所有波段下都有同样的转换效率。真正选型时,应该先看自己的工作波长落在光谱响应曲线的什么位置。
二、光越来越弱,为什么信息会逐渐变得不可靠?
有用信号在变弱,但相机自身的随机波动并不会同时消失。
这台相机报告中的时间暗噪声为 2.901 e⁻。这里的 e⁻ 是电子数,不是灰度值。它描述的是在没有有效光信号时,读出结果本身仍然存在的时间随机波动。
如果一个像元已经积累了成百上千个有效电子,几电子量级的噪声影响通常很小;但当有用信号本身也下降到很低的水平时,噪声占比就会迅速上升。
所以弱光极限并不是一道“有图/没图”的开关,而更像一个逐渐恶化的过程:
信号充足 → 噪声影响增加 → 信号与噪声接近 → 信息逐渐失去可靠性。
EMVA 1288 还定义了一个很有意思的指标——绝对灵敏度阈值。这台相机的测试结果是 6.413 photons/pixel,对应约 4.055 e⁻。
这个阈值对应 信噪比SNR=1,也就是信号和噪声已经处在相近量级。
因此需要特别注意:
“理论上能够检测到”并不等于“工程上已经足够稳定地使用”。
实际系统通常还需要根据检测任务给弱信号端留出足够余量,而不是把 SNR=1 当成正常工作点。
三、光越强越好吗?像元也存在饱和上限
既然弱光会受到噪声限制,一个自然的想法是:把光源调亮,或者增加曝光时间。
在一定范围内确实有效,因为进入像元的光子增加以后,产生的有效电子也会增加。但这个过程并不能无限持续。
在这份 EMVA 报告规定的工作点下,acA720-520um 的饱和容量约为 20.7 ke⁻,也就是约 2.07 万个电子。
可以把它近似理解成一个有容量上限的容器:开始时,入射光越多,输出信号随之增加;接近上限以后,相机进入饱和,再增加入射光,输出已经无法继续线性表达真实亮度。
这也是为什么曝光并不是越长越好。
光太少,会逐渐接近噪声底;光太多,又会进入饱和。真正合适的工作区间在两者之间。
四、从最暗到最亮,就是动态范围
前面已经有了两个边界:
一端是弱信号的绝对灵敏度阈值,另一端是饱和位置。
两者之间能够覆盖的输入信号跨度,就是理解动态范围最直观的方法。
这台相机的 EMVA 报告中,绝对灵敏度阈值为 6.413 photons/pixel,饱和位置约为 32774 photons/pixel,两者相除约为 5110,因此动态范围为 74.2 dB。
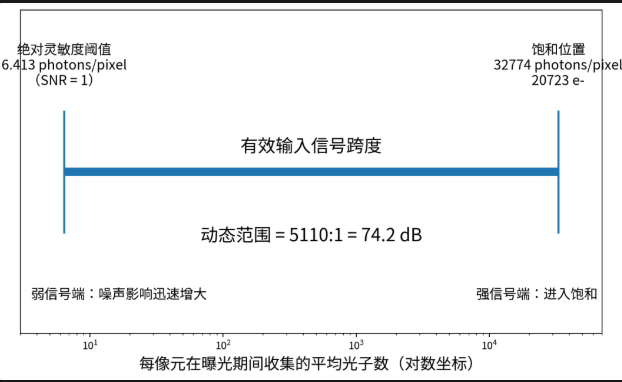
图3 acA720-520um 在该 EMVA 测试工作点下的弱信号阈值、饱和位置与动态范围。
它真正回答的是:
在同一个相机工作点下,从弱信号端到饱和端,能够容纳多大的输入信号跨度?
这在明暗差异很大的检测场景里尤其重要。曝光偏向暗区域时,亮区域可能已经接近饱和;曝光偏向亮区域时,暗区域又可能落到噪声附近。动态范围越大,可供系统调整的空间通常也越大。
五、以后看工业相机,可以先问三个问题
如果不想一次记住一大堆 EMVA 参数,可以先把问题压缩成三类。
第一,这个波长的光有多少能真正变成有效电子?
看量子效率,而且一定要结合工作波长。
第二,信号弱到什么程度以后,噪声开始成为主要限制?
看时间暗噪声和绝对灵敏度阈值。
第三,信号继续增加以后,还有多少空间才会进入饱和?
看饱和容量和动态范围。
这样再回头看 EMVA 数据,会发现它们并不是几个孤立的数字,而是在描述同一件事情:
一台相机如何把有限的入射光,转换成最终可以使用的数字信号。
分辨率告诉我们“有多少个像素”,而 EMVA 参数更多是在回答另一个问题——这些像素得到的信号,究竟有多可靠。
