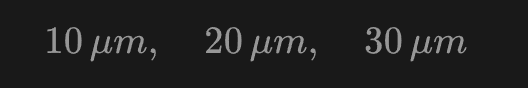
一台电子自准直仪,焦距、口径和相机都确定以后,分划板看起来似乎只是最后一个“小零件”。
但真正开始设计时,很快会遇到一个问题:
十字线到底应该做多宽?
10 μm、20 μm还是30 μm?
这件事并不能只看分划板加工能力。对于电子自准直仪,分划板上的十字最终要经过物镜、反射镜,再成像到CMOS上,软件真正处理的是一条具有一定灰度宽度的十字像。
所以分划板线宽,本质上是一个由焦距、通光口径、像元尺寸、衍射和定位算法共同决定的参数。
本文就用一组具体参数来算:
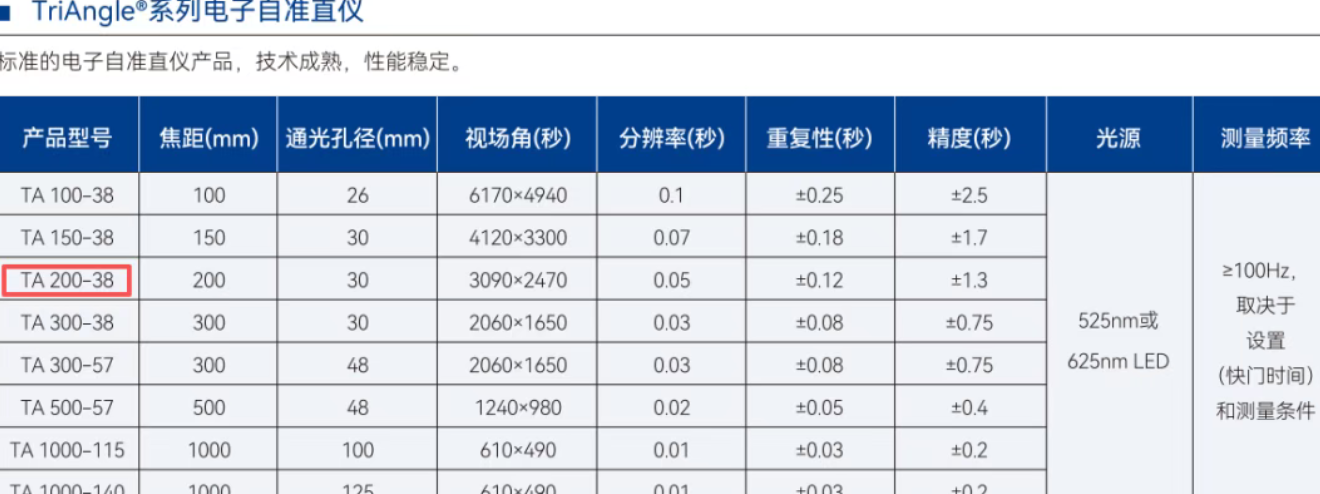
- • 自准直物镜焦距:200 mm
- • 有效通光口径:30 mm
- • 分辨率:1280 × 1024
- • 像元尺寸:4.8 × 4.8 μm
- • 有效感光面:约6.14 × 4.92 mm
核心问题不是“哪一种分划板最好”,而是:分划板上的线宽,到了CMOS上以后会变成什么样。
一、先看一个像素对应多少角度
自准直仪测量平面反射镜倾角时,小角度条件下有:
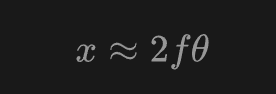
自准直仪测量平面反射镜倾角时,小角度条件下有:
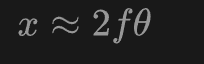
其中:
- • :反射像在焦平面上的位移
- • :自准直物镜焦距
- • :反射镜倾角
因此一个像素对应的镜面转角约为:
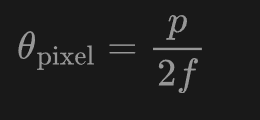
代入:
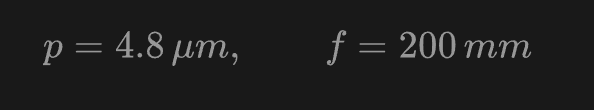
得到:
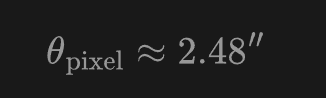
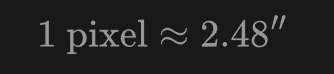
也就是说,反射像在相机上移动1个像素,大约对应反射镜转动2.48角秒。
如果希望测量结果进入1角秒甚至更小的量级,软件显然不能停留在“判断十字落在哪一个像素”,而要继续做亚像素定位。
例如0.1角秒只对应约:
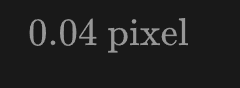
这里并不是说这套硬件天然就能达到0.1角秒精度,而是说明一个事实:
电子自准直仪最终依赖的是十字灰度分布的稳定定位,而不是简单的像素级识别。
二、分划板上的20 μm,到了CMOS上还是20 μm吗?
这是选择线宽之前必须先解决的问题。
对于经典共物镜自准直结构,分划板位于物镜焦平面。分划板上的一个位置 ,经过焦距为 的物镜后,对应一个出射角:
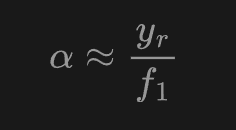
反射光返回以后,再由接收光学系统聚焦到CMOS:
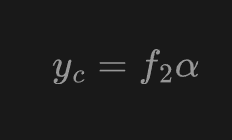
所以分划板到接收面的几何倍率为:
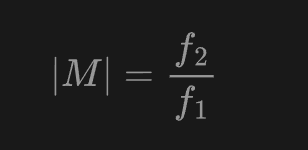
如果发射和接收共用同一只200 mm自准直物镜,并且CMOS前没有额外改变倍率的继像系统,那么:
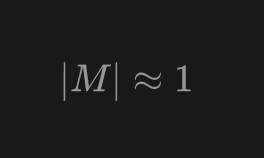
因此一阶几何光学下,可以得到:
| 分划板线宽 | CMOS上的几何像宽 | 对应像素数 |
|---|---|---|
| 10 μm | 约10 μm | 约2.1 pixel |
| 20 μm | 约20 μm | 约4.2 pixel |
| 30 μm | 约30 μm | 约6.3 pixel |
| 40 μm | 约40 μm | 约8.3 pixel |
这里还有一个很容易混淆的问题。
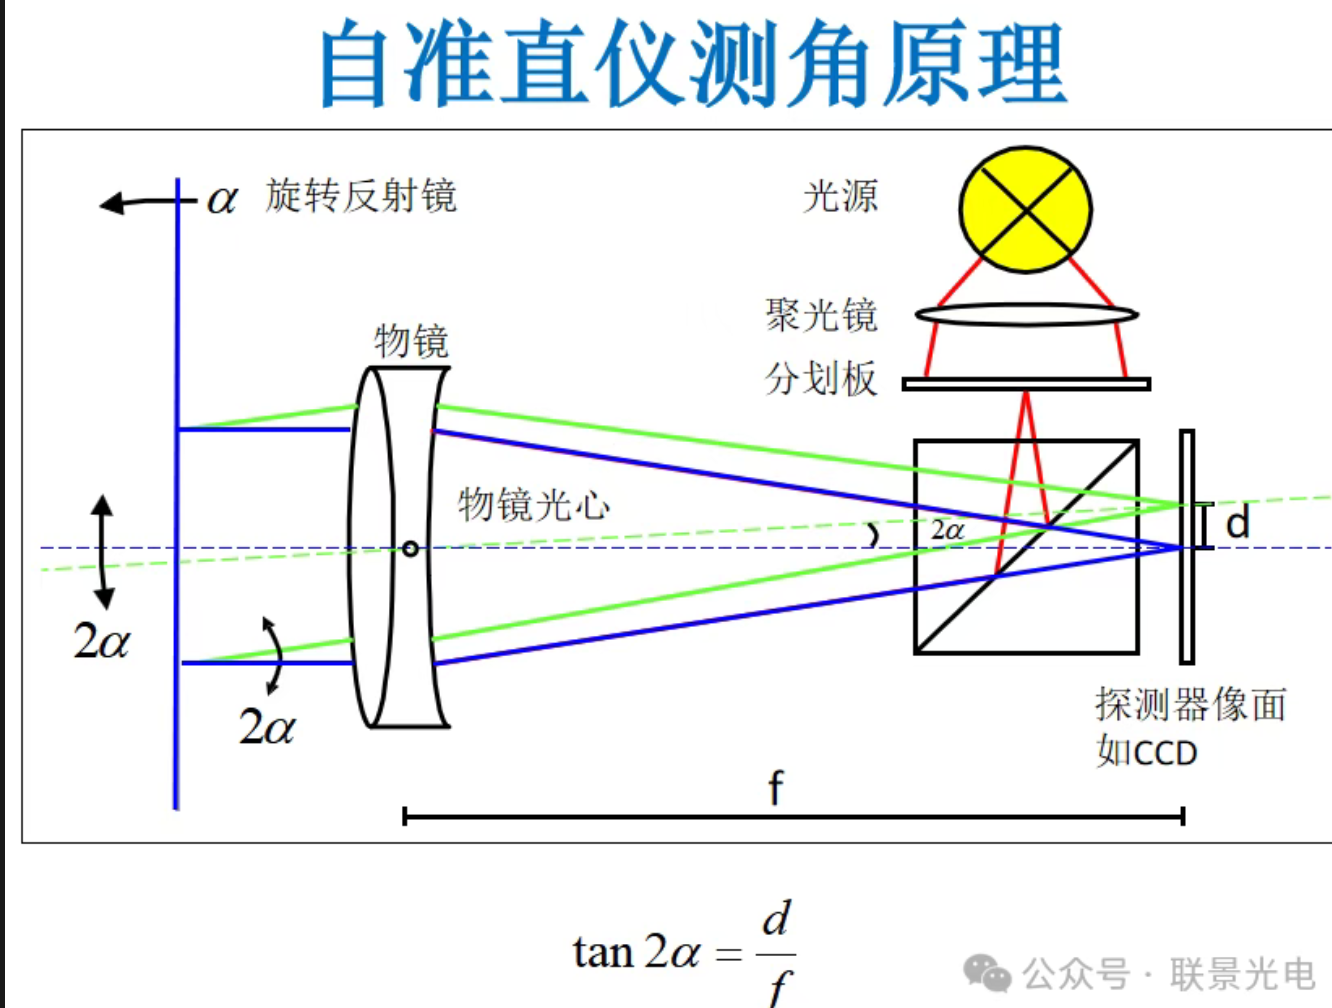
自准直仪有“二倍角”关系:
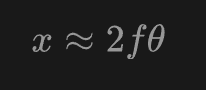
但这个“2”来自反射镜转动后,反射光方向改变了两倍角度,并不意味着分划板图像会被放大2倍。
所以:
镜面转角到像点位移的倍率,和
分划板尺寸到CMOS图像尺寸的倍率,
是两个不同的问题。
三、200 mm焦距、30 mm口径,还要考虑衍射
如果只做到上一步,很容易得到一个结论:
既然20 μm正好对应约4.2个像素,那直接选20 μm不就可以了吗?
还不能这么快下结论。
这台物镜的F数为:
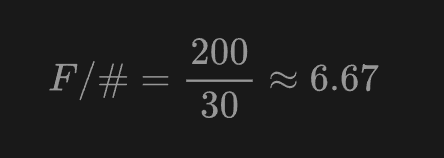
如果工作波长按525 nm附近绿光估算,理想圆孔径系统的艾里斑直径约为:
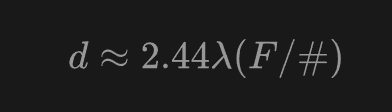
代入以后:
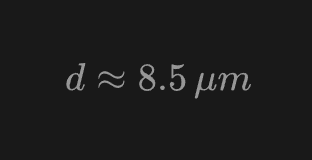
换算到4.8 μm像元上,大约是:
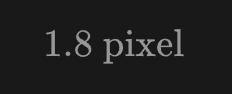
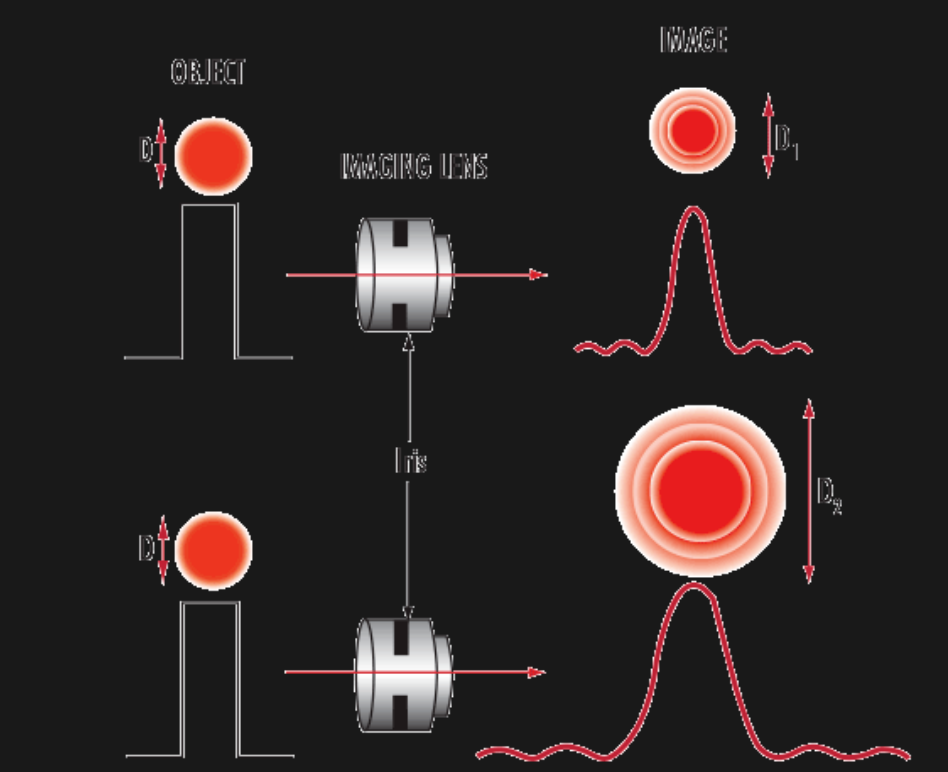
这意味着,即使分划板上的边缘完全锐利,经过实际光学系统以后,CMOS上看到的边缘也不会保持理想的几何阶跃。
尤其是10 μm线宽,本身已经和这套系统的衍射特征尺寸处在同一数量级。
需要注意,8.5 μm是理想点目标的艾里斑直径,不等于十字线最终的宽度,也不能直接与10 μm、20 μm线宽做简单相加。
实际十字灰度轮廓还会受到:
- • 物镜像差
- • 离焦
- • 分划板加工边缘
- • 光源波长范围
- • CMOS像元积分
等因素影响。
因此真正需要关心的是:
分划板经过整套光学系统后,在CMOS上形成了怎样的灰度轮廓。
【图|光圈减小时,衍射增强,点目标形成的艾里斑尺寸随之增大】
四、10、20、30 μm,哪一个更合适?
到了这里,可以开始比较三个最有价值的候选尺寸。
10 μm:约2.1个像素
10 μm的优势是线条本身比较细。
但对于4.8 μm像元来说,它的几何宽度只有约2.1个像素,而且又与系统衍射特征尺寸比较接近。
这意味着实际灰度分布会更明显地受到离焦、像差和采样相位影响。
它不是不能用,而是对整套光学系统和算法提出了更高要求。
20 μm:约4.2个像素
20 μm在几何上对应约4.2个像素。
相比10 μm,CMOS能够获得更多横跨线宽的采样点;相比更宽的线条,它又没有过度拉大两侧边缘的距离。
因此对于这套200 mm焦距、30 mm口径、4.8 μm像元的系统:
20 μm可以作为非常值得优先测试的候选值。
因为目前的计算只解决了几何采样和衍射量级问题,还没有包含真实物镜像质、照明均匀性和中心定位算法。
30 μm:约6.3个像素
30 μm能够提供更多像素参与灰度轮廓分析,但线条变宽以后,算法如何定义“中心”会变得更加重要。
如果采用两侧边缘确定中心,照明不均匀、局部遮挡以及两侧边缘不对称是否会带来位置偏移,都需要通过实验验证。
所以30 μm同样值得保留,但没有足够依据仅凭理论就认定它优于20 μm。
分划板并不存在脱离具体仪器参数的统一最佳线宽。
五、真正合理的做法,是把分划板放进整机里验证
如果现在就要为这台自准直仪准备第一批分划板,我更倾向于同时准备:
三种线宽,而不是只做一片20 μm。
然后在同一套200 mm / 30 mm物镜、同一台相机、同一套照明和算法下比较:
- • CMOS上的实际灰度轮廓
- • 十字中心定位的拟合残差
- • 静态重复性
- • 不同曝光下的位置漂移
- • 接近饱和时的位置稳定性
- • 低信号条件下的失效率
- • 局部遮挡后的中心偏移
最终真正有意义的问题不是:
“20 μm是不是最标准?”
而应该变成:
在这套具体的光学系统和算法中,哪一个线宽能够在更大的工作条件范围内保持最稳定的亚像素定位?
结语
分划板往往只是自准直仪里一片很小的玻璃,但它恰好位于光学系统和图像算法的交界处。
对于本文这套参数:
- • 焦距200 mm
- • 通光口径30 mm
- • 像元4.8 μm
一阶计算可以得到:
共物镜结构下,分划板到CMOS的几何倍率约为1,因此:
- • 10 μm → 约2.1 pixel
- • 20 μm → 约4.2 pixel
- • 30 μm → 约6.3 pixel
同时,F/6.67物镜在525 nm附近的理想艾里斑直径约8.5 μm。
这些结果已经足以说明:
自准直仪分划板不是越细越好,也不是越宽越稳定。线宽必须和物镜、像元以及后端定位算法一起设计。
对于这套系统,20 μm是一个很有价值的第一候选,但真正的最终规格,仍然应该由10 / 20 / 30 μm三组实机对比结果来决定。