做镜片验收时,我们最先看的往往是 PV 和 RMS。
这两个指标当然重要,但它们很容易带来一个直觉:只要数值足够小,这块镜片对最终成像的影响应该也足够小。
问题是,RMS 只告诉我们“总体误差有多大”,却没有告诉我们这些误差在表面上是怎样分布的。
一项针对结构化中空间频率面形误差的研究做了一个很有意思的对比:在该研究的模型条件下,约 0.066 wave RMS 的离焦使 MTF 最大下降约 20%;而约 0.065 wave RMS 的中频面形误差,MTF 最大下降约 30%,并且出现明显的周期性起伏。
也就是说,两个 RMS 几乎一样的误差,最后对成像的作用方式可以明显不同。
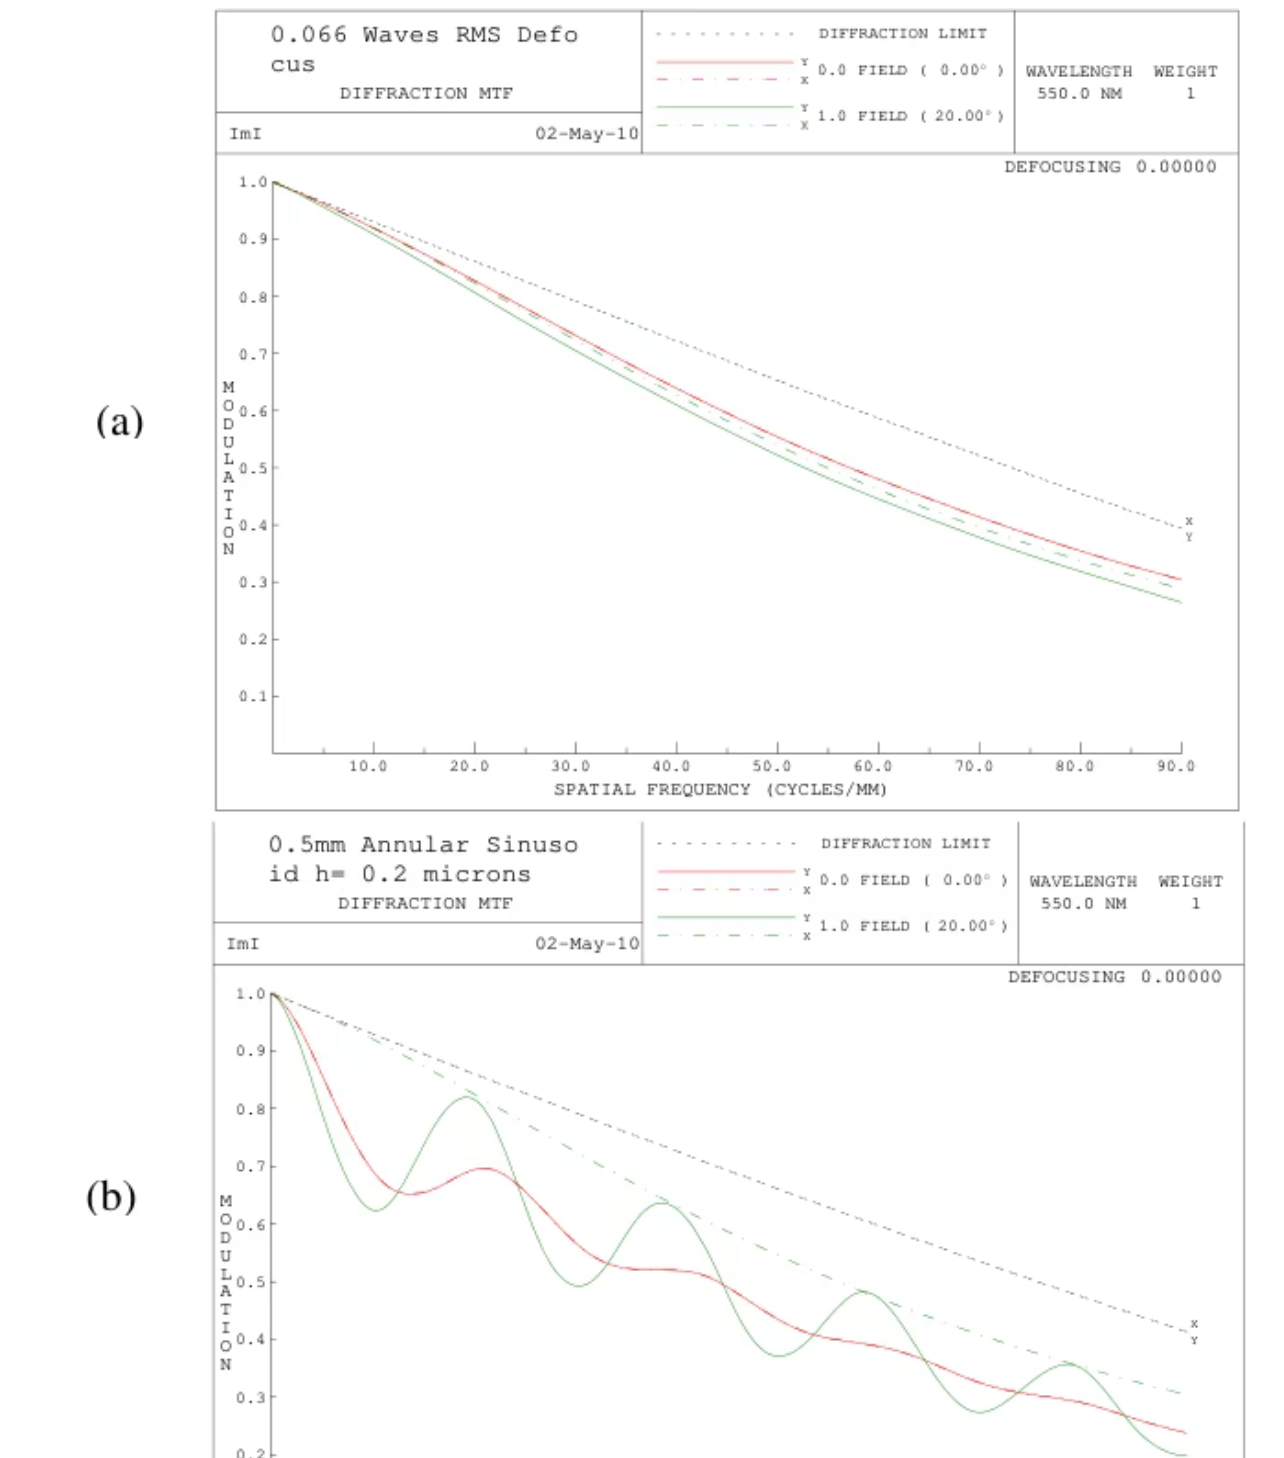
图1 在这组模型条件下,相近 RMS 的离焦与结构化中频误差产生了不同的 MTF 变化。这里的 20% 和 30% 是该模型中的结果,并不是所有镜头都遵循这个固定比例。
为什么有些面形误差特别容易影响成像?
关键在于空间频率。
如果把镜片表面从“大尺度”看到“小尺度”,面形误差大致可以分成三类:低空间频率误差、中空间频率误差和高空间频率误差。
低频误差更接近我们熟悉的整体面形和像差,例如离焦、像散等;高频误差逐渐接近表面粗糙度,更多表现为散射和背景抬升。
而中空间频率误差处在两者之间,常见表现就是加工留下的环纹、波纹或其他带有规律性的纹理。确定性加工方法,例如金刚石车削、研磨和小工具抛光,都可能留下这类结构化加工痕迹。
它的麻烦之处在于:这些纹理并不是随机分布的。
当它们具有明显的周期性时,就可能像一个很弱的相位光栅,把原本应该集中在主像点的部分能量重新分配到周围。因此最终表现的不一定只是“画面稍微模糊一点”,还可能出现旁瓣、拖尾、鬼像以及某些空间频率上的对比度异常。
研究中用一个三片式镜头进行了机理仿真。没有中频误差时,图像比较正常;加入一个表面的周期误差后,边缘开始变软并出现重影;两个表面同时存在周期误差时,这种变化更加明显。
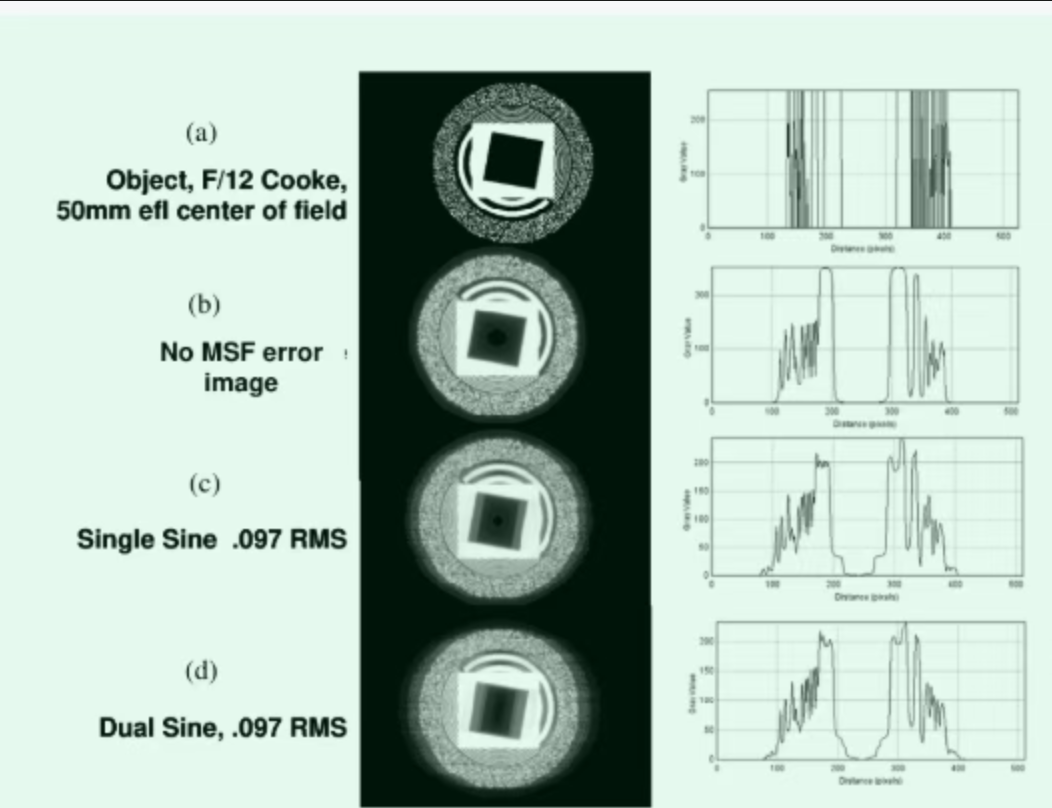
图2 周期性中频误差导致的图像变化
图2 周期性中频面形误差的图像仿真。该图用于说明作用机理,不是实验室实拍结果。
一个 RMS 数字背后,真实表面其实复杂得多
更有价值的是,这项研究并没有只停留在理想正弦误差上。
研究人员还对实际加工的光学元件进行了表面轮廓测量。测量时在多个方位角获取径向轮廓,再去除基础曲率等低阶成分,并重建完整的二维表面误差。
下面这组图很直观:左上是不同方位角的表面轮廓,右上是去除基础曲率后的残差,下方则是三维重建和二维高度图。
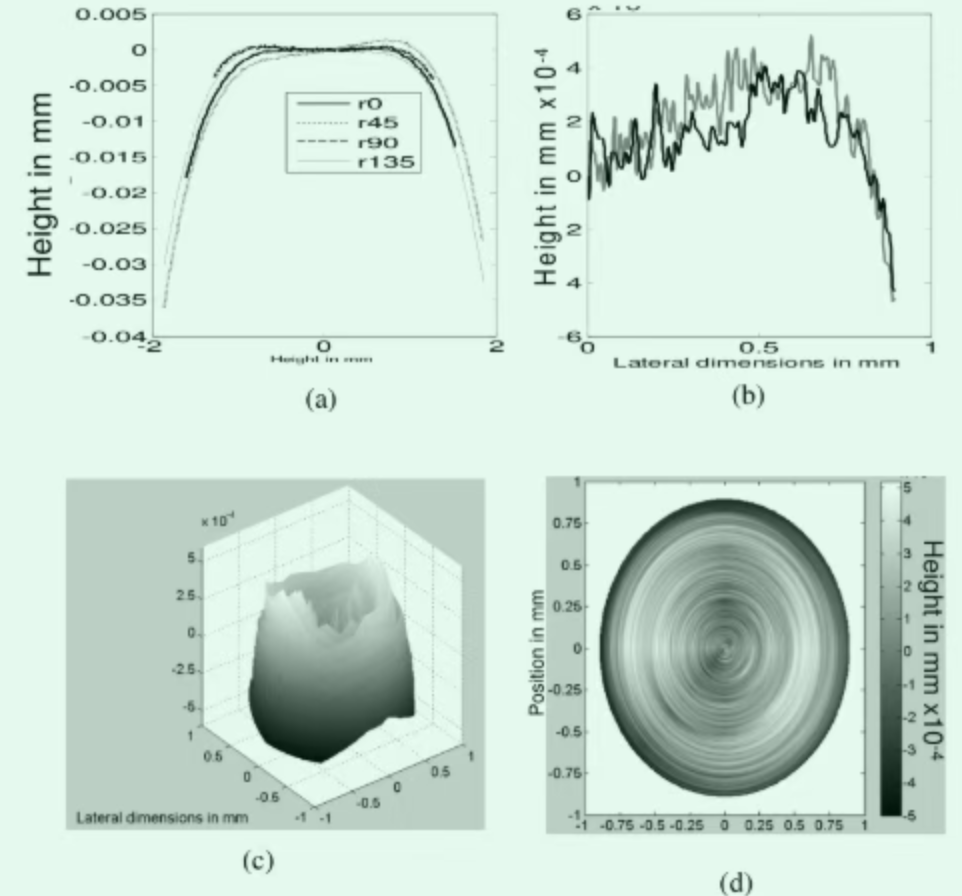
图3 真实加工表面的测量与重建
图3 实际加工表面的测量与重建。PV、RMS 最终只是把这样一个复杂二维表面压缩成少数几个数字。
这也解释了为什么只比较两个 RMS 值有时会失去很多信息。
两个表面的 RMS 可以接近,但一个可能是缓慢起伏,另一个可能包含明显的周期结构。它们把光能重新分配到什么位置、影响哪些空间频率,可能完全不同。
所以对于高性能成像系统,真正需要关心的不只是“误差有多少”,还包括:这些误差主要集中在哪些空间频率,以及它们在二维表面上怎样分布。
同样的加工纹理,放在镜头不同位置也不等价
还有一个更容易被忽略的问题:镜片不能脱离整个镜头系统单独评价。
对于某一个视场点,真正参与成像的并不是整块镜片,而是光束在这个表面上覆盖的那一小块区域,也就是常说的 beam footprint(光束覆盖区域)。
镜片离光阑的位置不同,footprint 的大小和位置就会不同;视场变化时,光束采样的区域也会跟着移动。
因此,同样的环状加工纹理,如果位于光阑附近,光束可能看到比较完整的旋转对称结构;如果位于远离光阑的位置,尤其到了边缘视场,光束只采到其中一小段环纹,它在系统里就可能更像一组线性光栅。
研究进一步把实际测得的两个表面误差作为“surface error skin”加入完整镜头模型的不同表面。
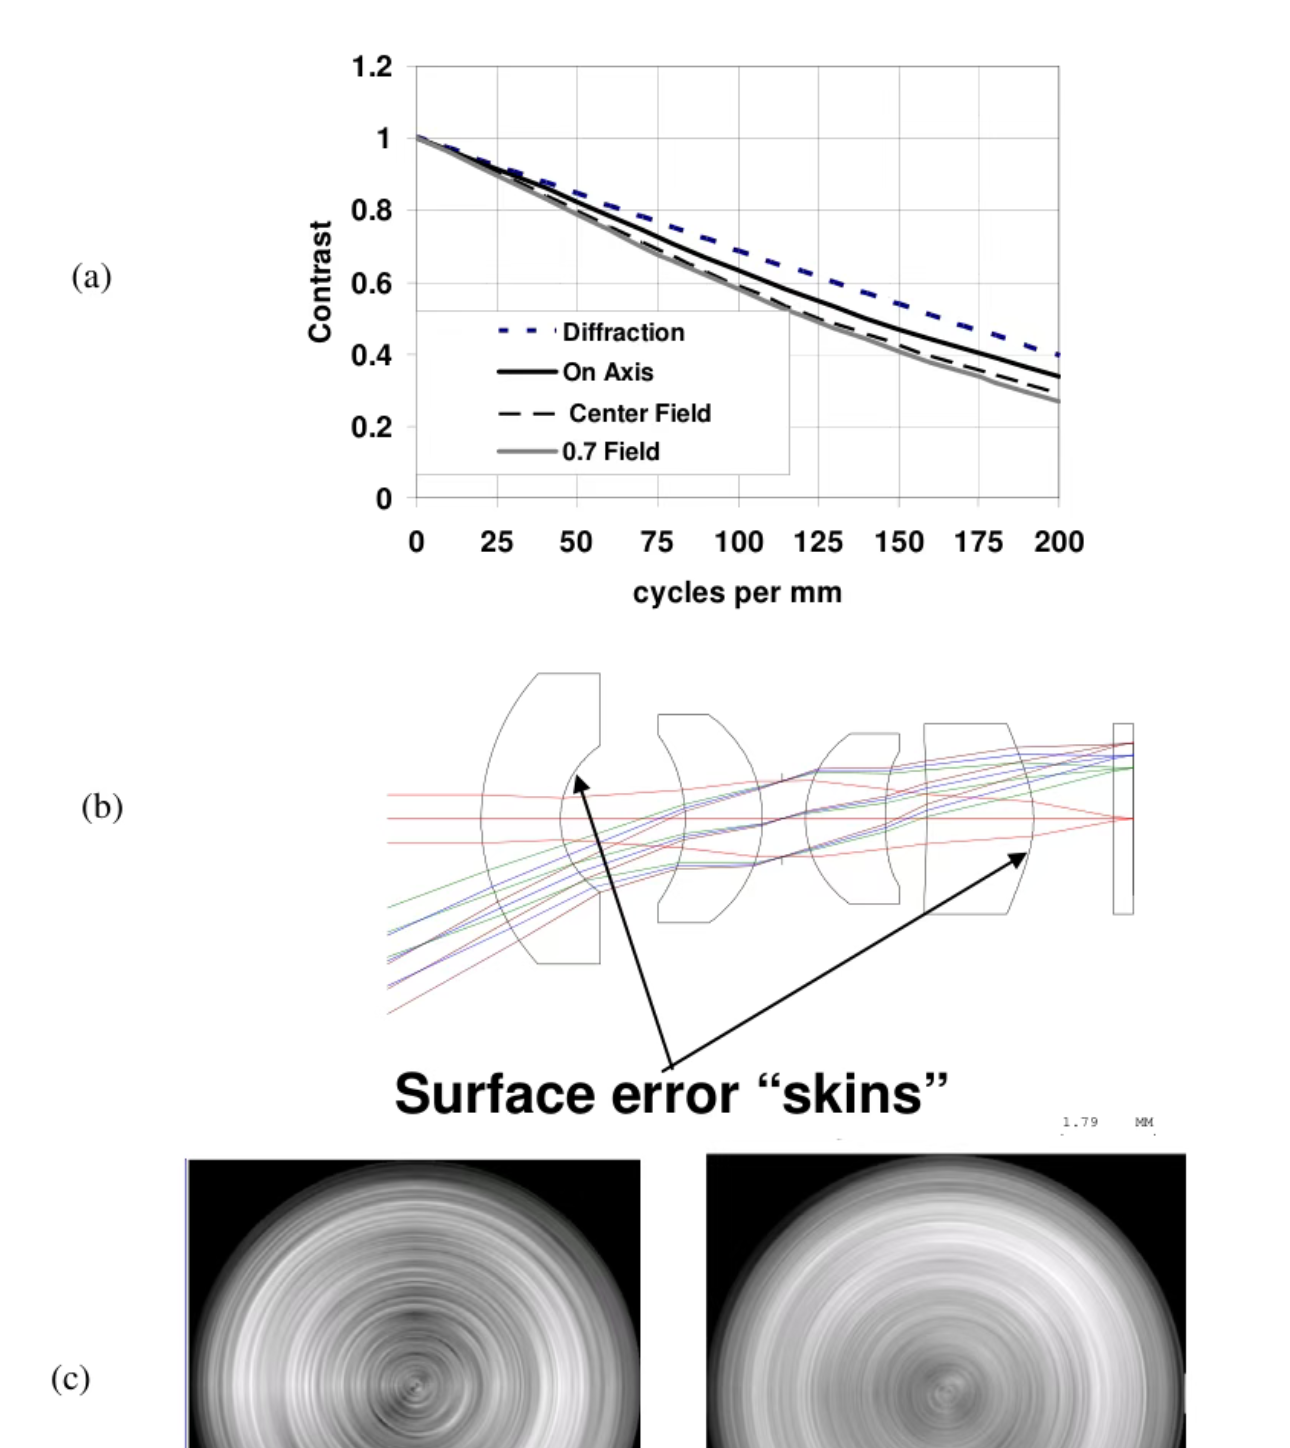
图4 实测面形误差导入镜头系统
图4 实测得到的表面误差被加入镜头不同位置,用于分析其系统级影响。
这一步非常重要,因为它把问题从“这个镜片的 RMS 是多少”,变成了:
这个误差出现在系统的哪个表面?光束实际采到了它的哪一部分?最后又怎样传到像面?
把真实面形放回镜头后,结果会发生什么?
研究给出了名义系统与加入实测面形误差后的对比。
在没有这类中频误差时,PSF 比较集中,模拟图像也相对干净。
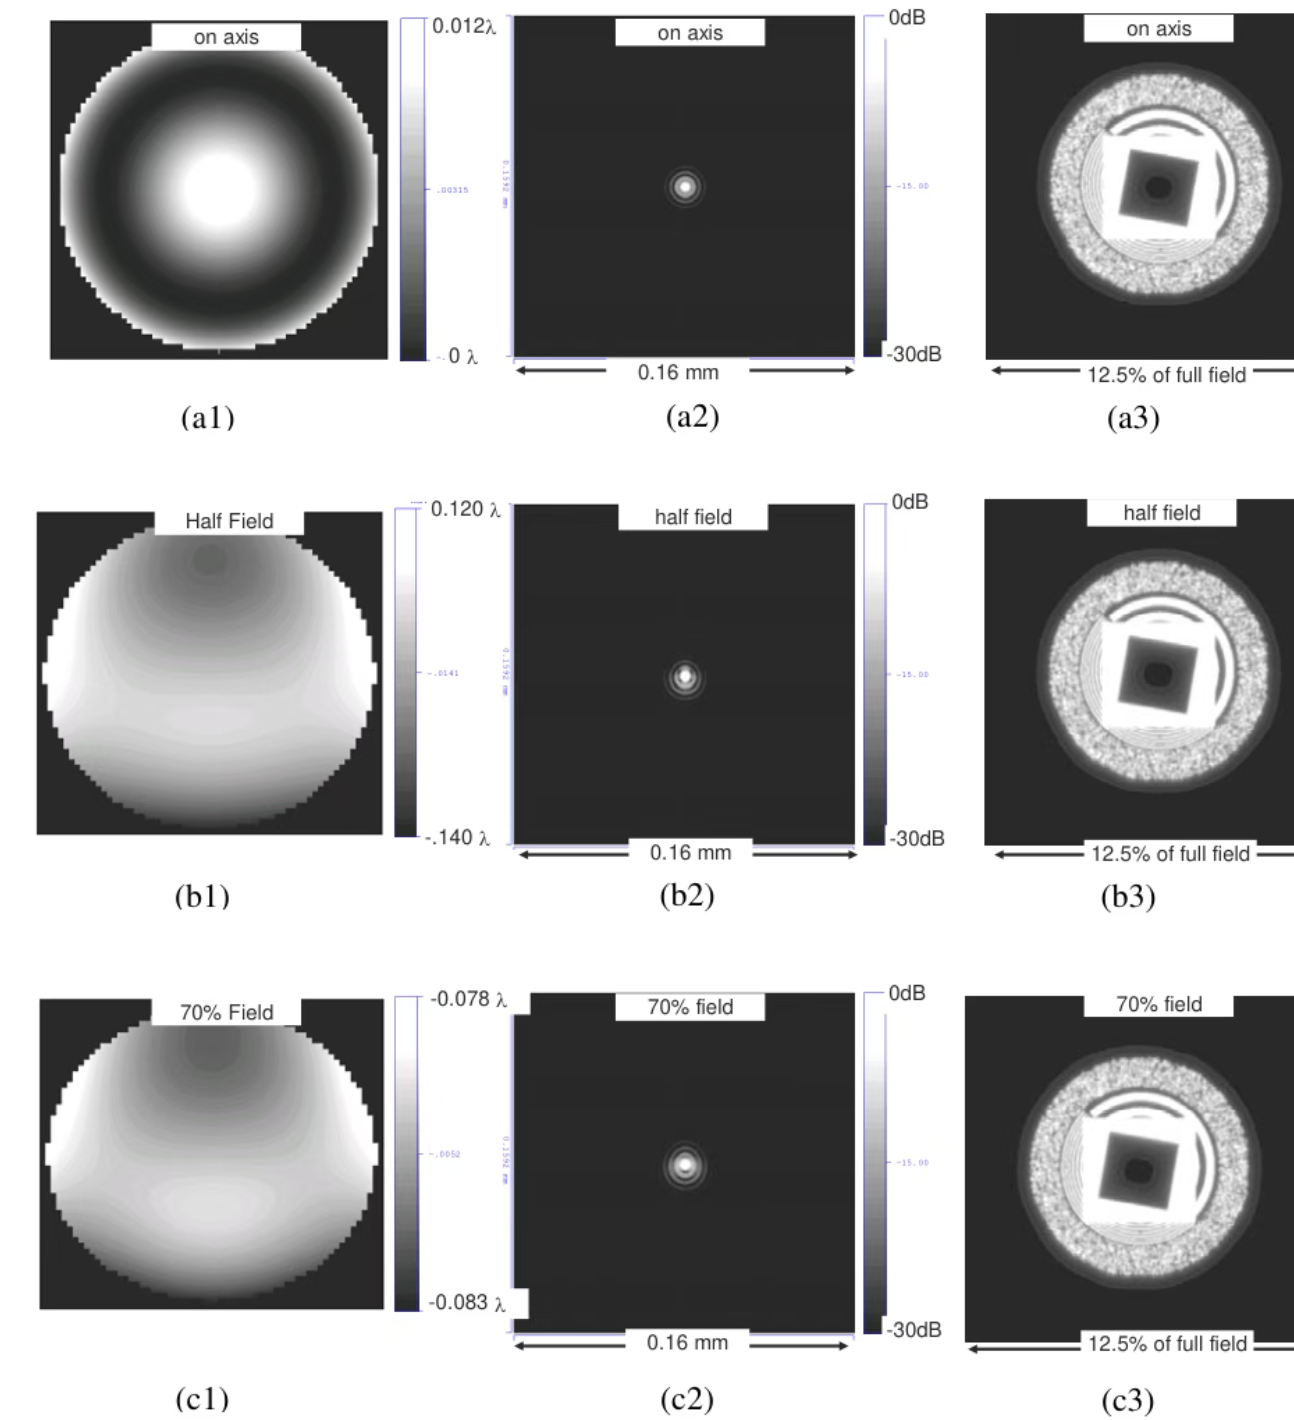
图5 名义系统的波前、PSF 和模拟图像,可作为后续比较基准。
当两个实测表面的中频误差同时加入后,波前中出现明显结构,PSF 周围产生附加能量,模拟图像也出现更明显的拖尾和重影,而且轴上、半视场和 70% 视场的表现并不相同。
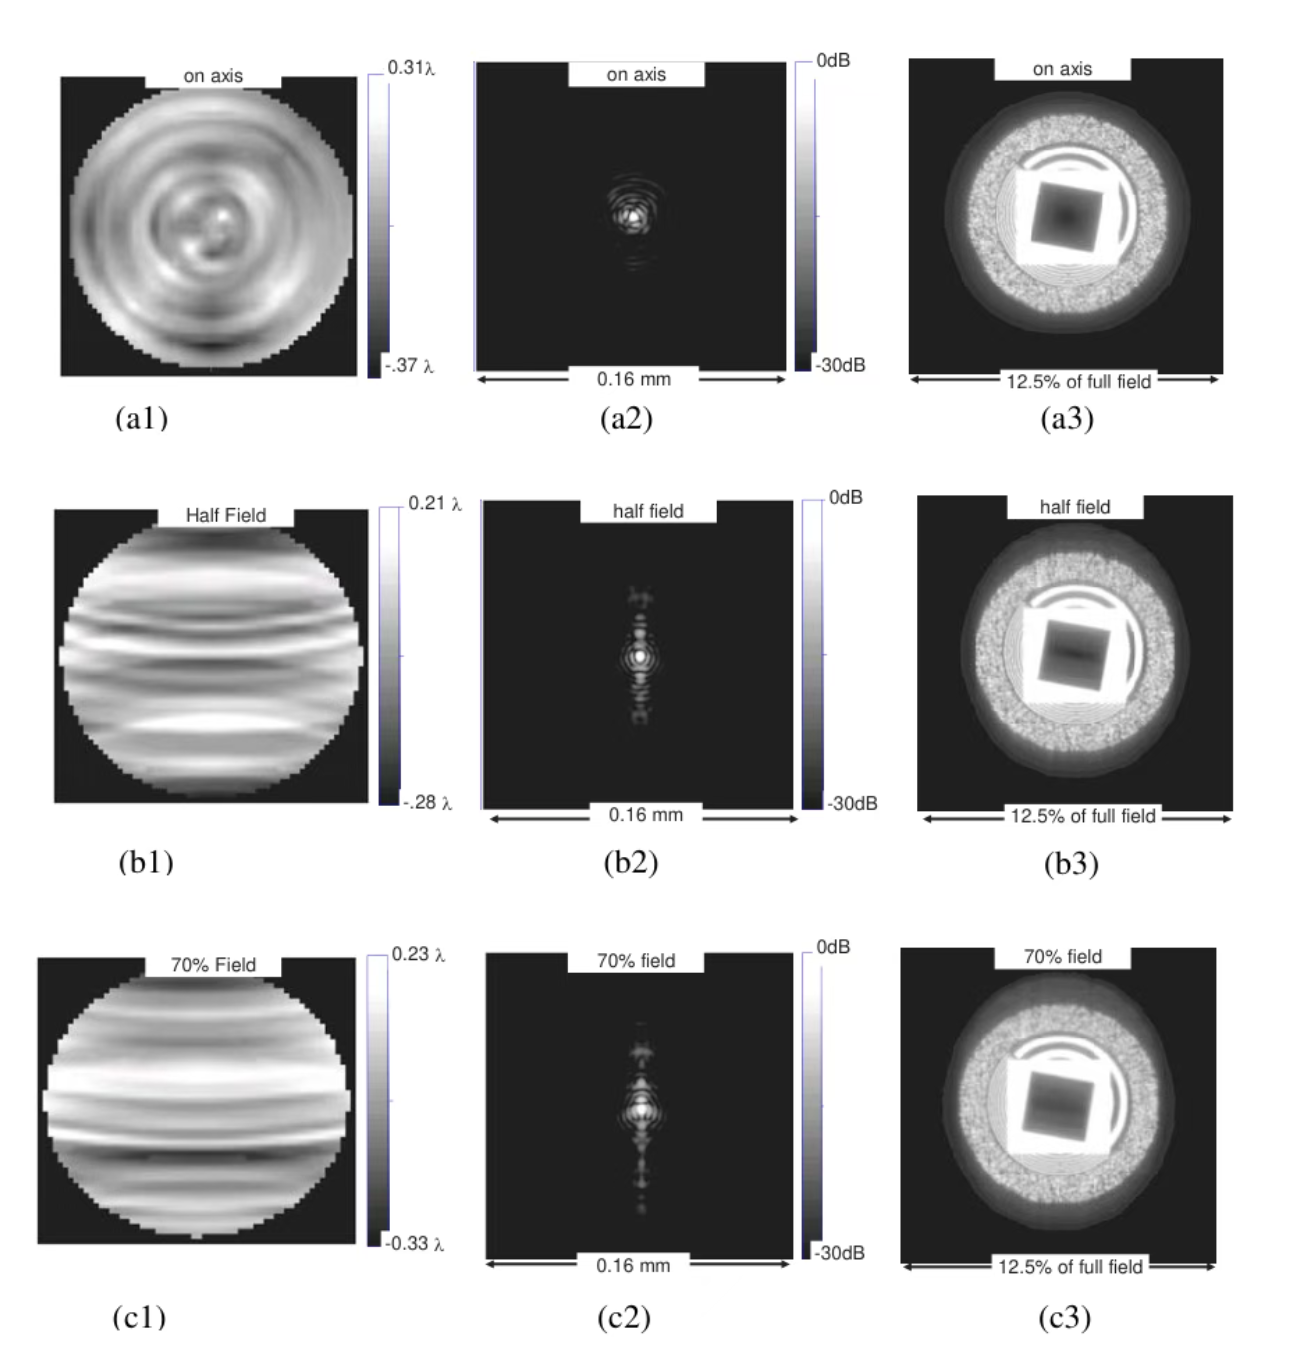
图6 两个实测表面误差叠加后的系统表现
图6 两个实测表面误差同时加入后的系统表现。左列为波前,中列为 PSF,右列为图像仿真。
再看 MTF,情况同样不是简单地把整条曲线向下平移。
不同表面、不同视场、不同空间频率组合,会让 MTF 呈现不同的起伏和变化。在个别空间频率上,某个加工误差甚至可能让局部 MTF 看起来有所提高;但这种“改善”并不是可控优化,而是加工误差改变了系统像差平衡的结果,不能把它当成面形误差有益。
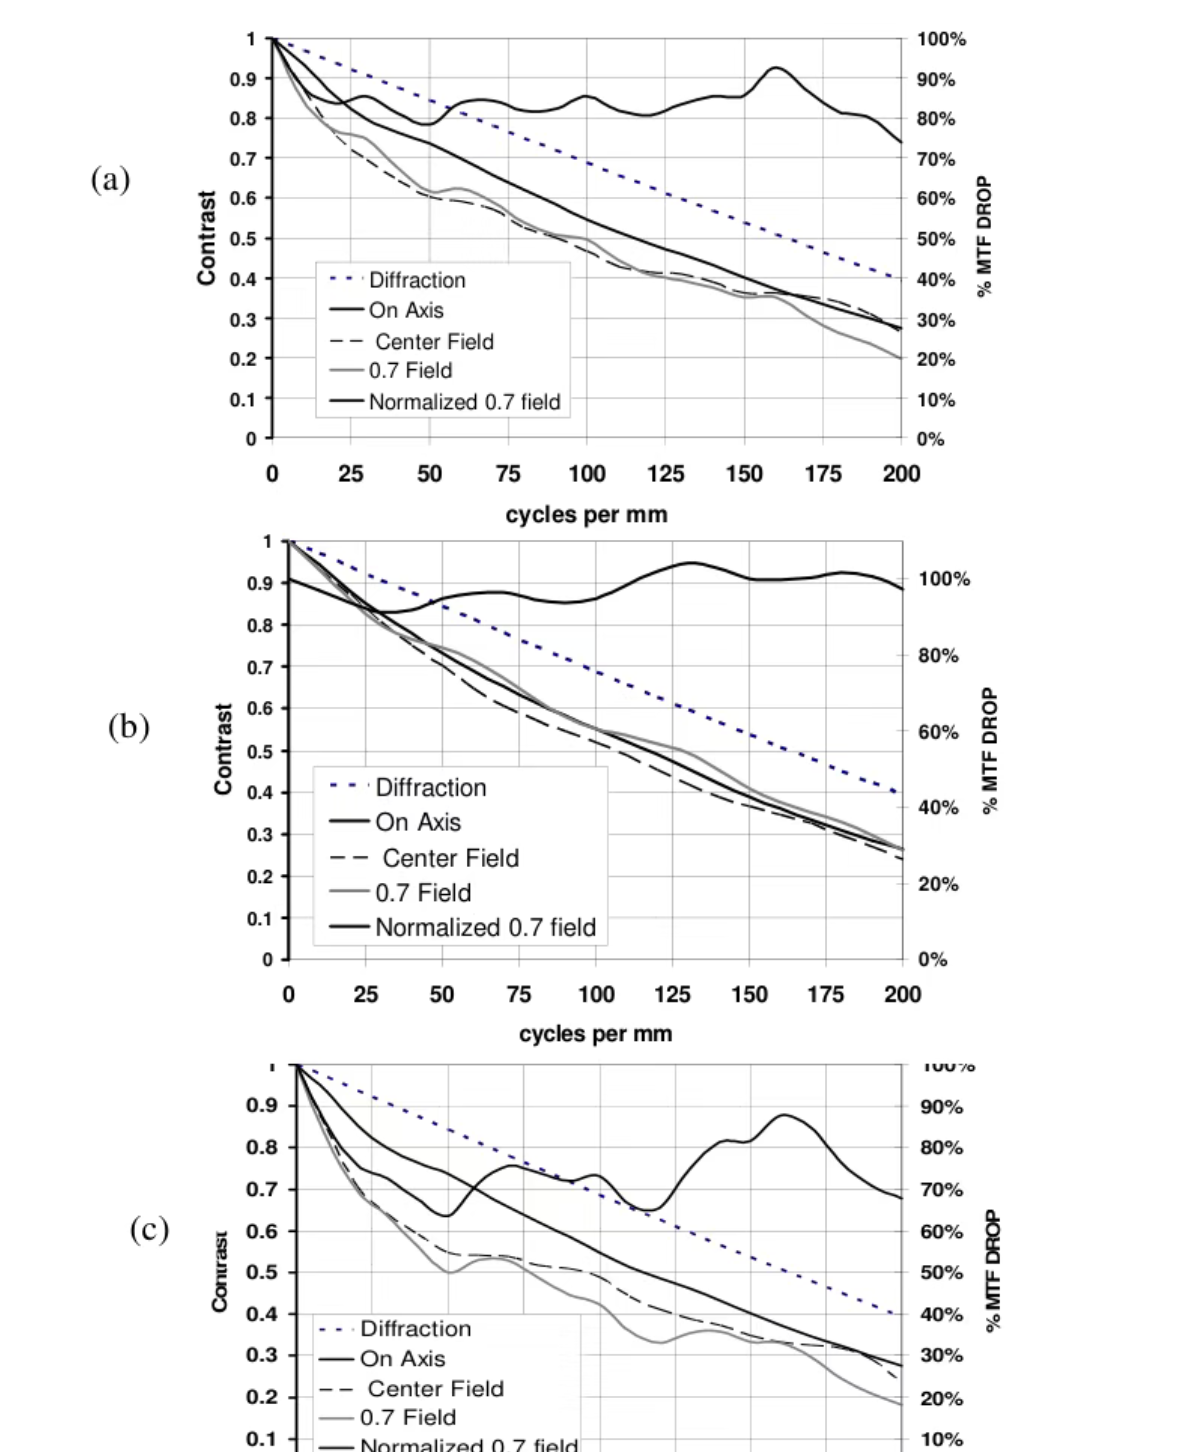
图7 把不同实测表面误差加入系统后,MTF 的变化具有明显的视场和空间频率依赖性。
所以,PV、RMS 到底还重要吗?
当然重要。
这项研究真正提醒我们的,并不是“PV、RMS 没有意义”,而是:对于存在明显结构化中频误差的成像系统,仅靠一个全口径 PV 或 RMS 数值,可能不足以预测最终像质。
在要求较高的镜头中,还需要继续追问几个问题:误差主要处于哪个空间频率范围?它是随机误差还是结构化加工纹理?光束在这个表面的 footprint 有多大?这个表面位于系统什么位置?最终对应的 PSF、MTF 和图像又发生了什么变化?
这也是为什么在高性能光学系统里,除了传统 PV、RMS,还会进一步关注中频误差、PSD,以及系统级的像质和公差分配。
从加工和检测角度看,面形报告告诉我们的是这个元件加工成了什么样;而从镜头设计角度看,真正关心的是这个表面误差进入系统以后,把光能重新分配到了哪里。
因此,对一个成像镜头来说,不能只问:
“这片镜片做到了多少 PV、多少 RMS?”
还应该继续问一句:
“这些误差最终会怎样影响整套镜头的成像?”
