做过自由空间光路的人,大多经历过这样的过程:放好镜片,看光斑,拧一点镜架,再看;不对,再退回来。
真正麻烦的地方从来不只是“把镜片放到某个坐标”,而是机械位置正确,并不等于光学状态正确。光束有没有穿过镜片中心、两束光有没有重合、谐振腔有没有起振,最后都要靠真实的光学信号判断。
MIT最近展示的一套机器人光学实验室,开始尝试把这套依赖经验的过程变成闭环自动化:从散放的光学元件开始,机器人完成识别、抓取、放置、对准、优化,最后搭出一套能够正常工作的桌面激光系统。
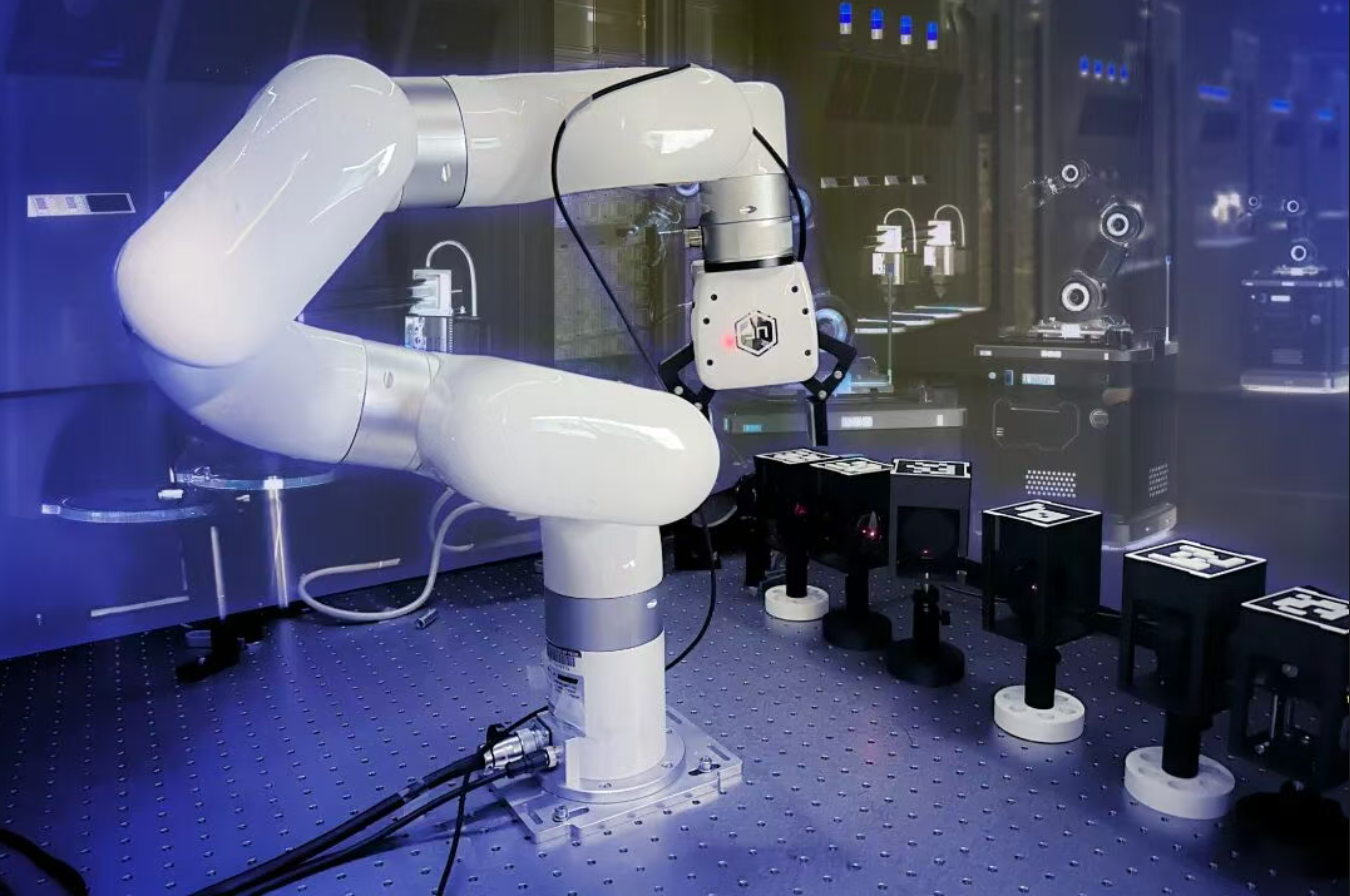
【图1:MIT机器人光学实验平台实物图】
二、机械坐标只是初值,真正的基准是光
MIT没有假定激光一定沿着理论坐标传播。机器人先拿着光束检测相机,在多个位置测量实际光斑,再通过直线拟合建立真实的激光传播轴。
元件放下以后,相机继续测量光斑偏差。如果透镜位置不对,机器人会先主动移动一个小距离,观察光斑移动多少,由系统响应计算下一次修正量,再继续测量。这实际上就是一个“测量—调整—再测量”的闭环。
角度对准也类似。系统观察主光束和腔内反射形成的第二束光,通过调节镜架,让两个光斑逐渐重合。这里使用了贝叶斯优化来决定下一次镜架应该怎么调。在10组不同初始状态下,这一过程都完成了两束光重合,平均约5.5次迭代。
一、真正难的不是“把镜片放过去”
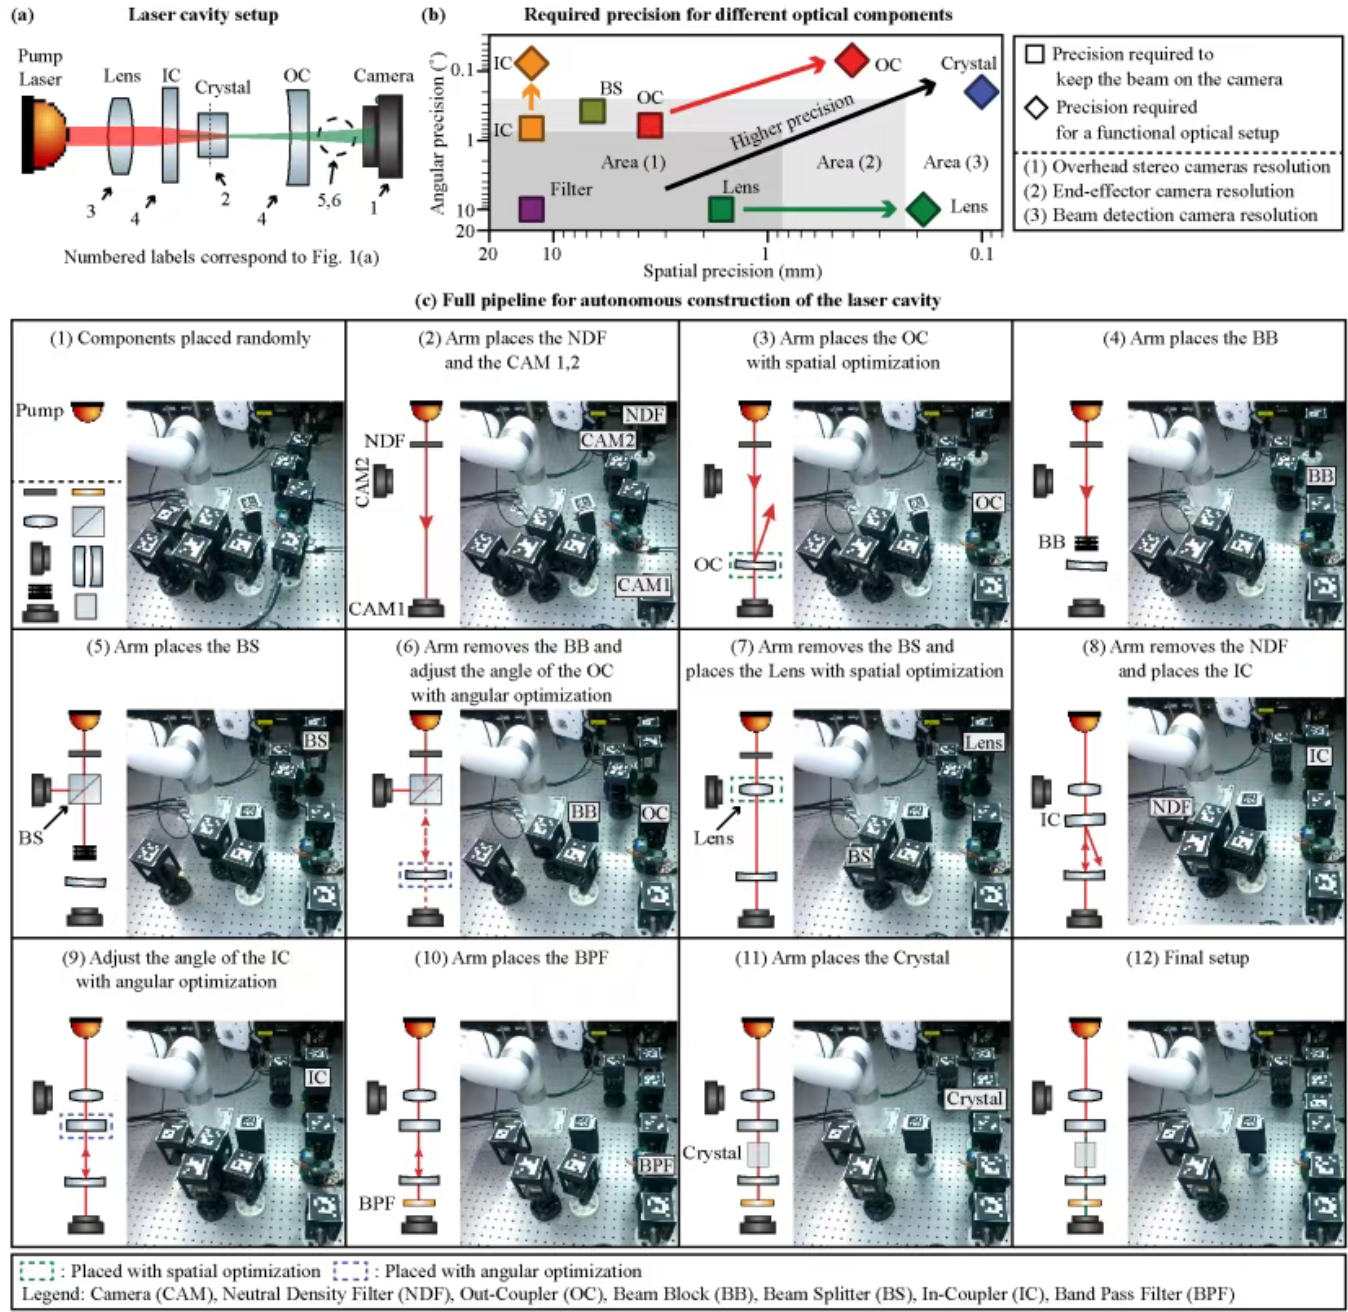
实验开始时,10个光学元件被随机放在光学平台上。机器人通过顶部相机、末端相机以及元件上的定位标记识别位置,再把反射镜、透镜、滤光片、相机和Nd:YAG晶体等组件逐步放入光路。
MIT公开报道显示,机器人最终自主完成约50个动作,在30分钟内搭出了能够起振的激光谐振腔。
但如果只是“机械臂搬镜片”,这件事并不新鲜。真正困难的是:机械臂存在定位误差,元件装进镜架也有装配误差,光轴与机械基准更不会天然重合。论文指出,几十到几百微米的位置变化或不到1°的角度变化,就可能让光学系统无法工作。
【图2:论文Fig.3——机器人自动搭建激光腔的完整流程】
二、机械坐标只是初值,真正的基准是光
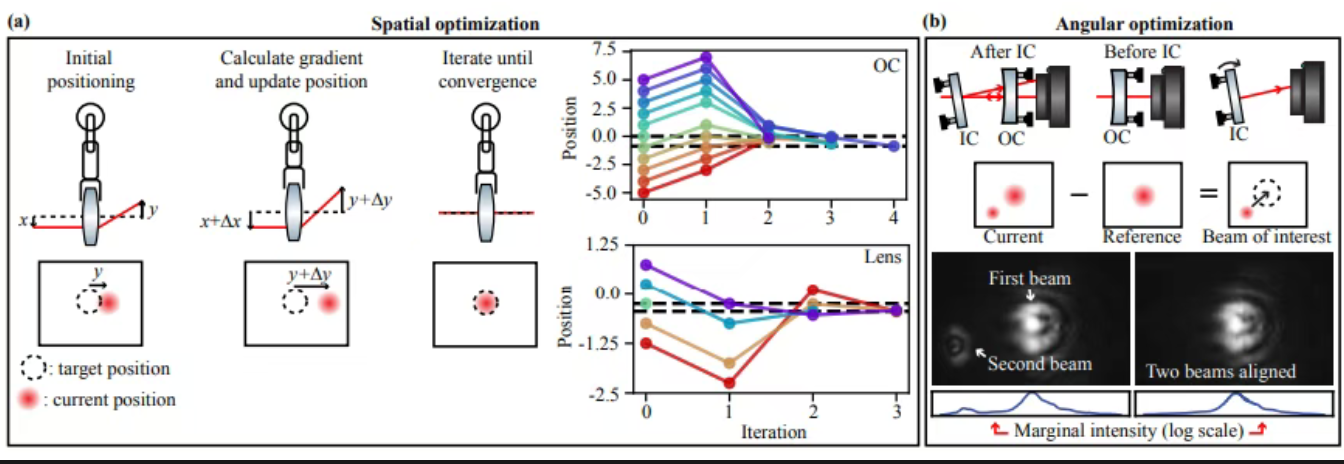
MIT没有假定激光一定沿着理论坐标传播。机器人先拿着光束检测相机,在多个位置测量实际光斑,再通过直线拟合建立真实的激光传播轴。
元件放下以后,相机继续测量光斑偏差。如果透镜位置不对,机器人会先主动移动一个小距离,观察光斑移动多少,由系统响应计算下一次修正量,再继续测量。这实际上就是一个“测量—调整—再测量”的闭环。
角度对准也类似。系统观察主光束和腔内反射形成的第二束光,通过调节镜架,让两个光斑逐渐重合。这里使用了贝叶斯优化来决定下一次镜架应该怎么调。在10组不同初始状态下,这一过程都完成了两束光重合,平均约5.5次迭代。
【图3:论文Fig.2——位置闭环与两束光角度对准】
三、机器人甚至会“拧镜架”
为了使用常规光学镜架,研究团队专门做了一个无线控制的精细调整工具。它可以卡在镜架的调节旋钮上,由电机直接转动旋钮。
这一步很关键。机器人负责大范围抓取和摆放,精细执行器负责小角度调节,而相机负责判断调完以后光学状态到底有没有变好。
在激光已经起振以后,系统还会根据输出强度和光束质量继续优化。机器人先扫描晶体角度寻找能够起振的区域,再自动调节腔镜,使高阶横模逐渐接近基模高斯光束。
【图4:论文Fig.4——从高阶模式到基模的自动优化】
四、这里到底用了多少AI?
如果把这项工作简单说成“AI自己搭光路”,其实并不准确。
这套2026年的系统核心是机器视觉、机器人控制、光学反馈和数值优化。其中贝叶斯优化具有机器学习属性,但大量关键步骤仍然是直线拟合、闭环控制和基于物理反馈的迭代计算,并没有让大语言模型实时判断镜架该怎么拧。
论文甚至把“未来引入智能体AI或学习型策略”列为后续方向。这也说明,自动化并不等于AI。对精密光学来说,一个可靠、可测量、可收敛的闭环,往往比单纯加入复杂模型更重要。
五、比自动搭光路更有意思的是“自己恢复”
研究人员还故意把已经工作的系统弄乱。
第一组实验中,透镜被移动了厘米量级。系统识别出位置变化后重新抓取、放回并自动重调,10次实验全部恢复激光,平均用时约2.83分钟。
第二组实验更激进:四个腔镜调节旋钮被随机转动30°到60°,激光完全消失。系统重新运行优化,10次中成功恢复9次,平均约3.05分钟。
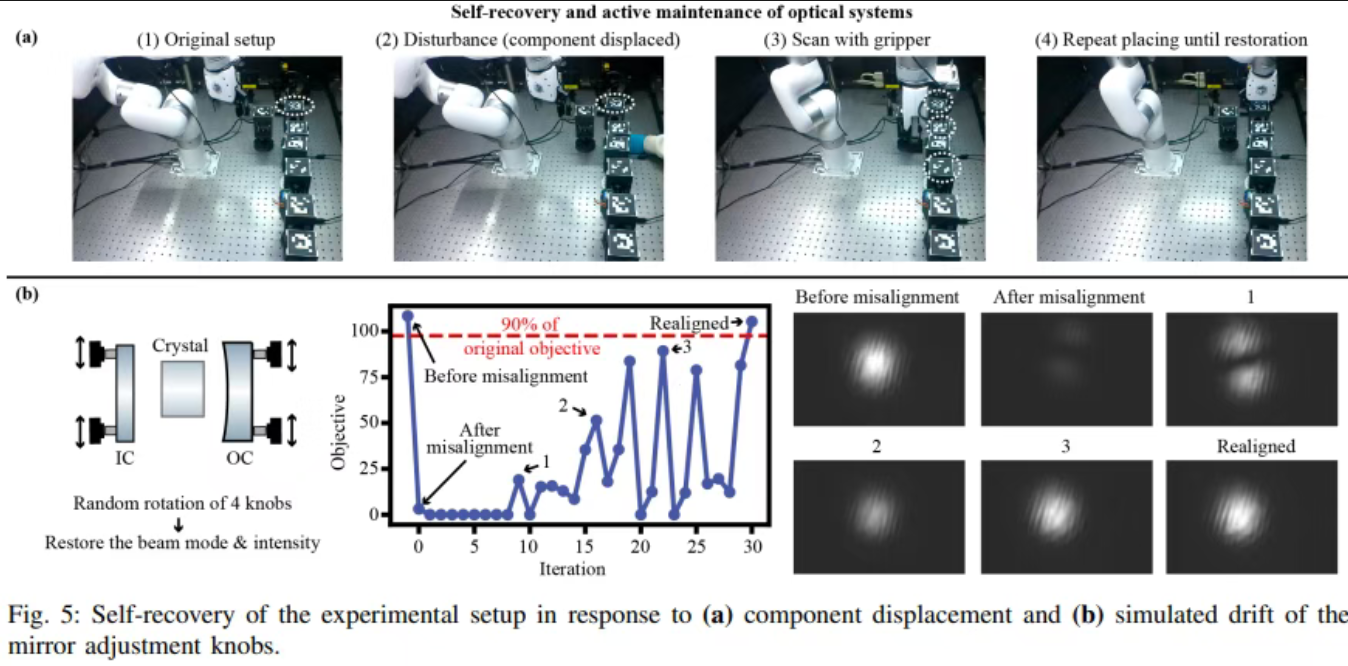
【图5:论文Fig.5——光路受到扰动后的自动恢复】
这意味着未来的自动化光学系统可能不仅负责“第一次调好”,还能够持续监控温漂、振动或意外碰撞造成的状态变化,并主动把系统重新拉回可工作区域。
六、离真正的“无人光学实验室”还有多远?
目前还不能说机器人已经能够独立完成科研。这个实验里,光学系统的布局和目标仍然由人提供,机器人解决的是执行、装调、优化和恢复。
不过同一团队在9月又进一步展示了可编程云光学实验室:真实光学平台可以通过统一软件接口远程操作、保存实验状态、运行脚本并执行闭环优化。方向已经很清楚——光学实验正在从“人工搭建的一次性装置”,逐渐变成一种可编程、可恢复的实验系统。
真正值得关注的,并不是机械臂学会了搬镜片,而是过去大量依赖工程师经验的操作,正在被拆成可测量的状态、明确的误差和可以自动执行的调整动作。
自动曝光、自动对焦、自动找像、自动对准、自恢复,最终可能不再是几个孤立功能,而是组成一种新的光学仪器:它不只负责测量,还能判断自己当前是否处在正确的测量状态,并主动把自己调回去。
